Triển Khai Camera 3D RealSense Cho Robot Gắp
Trong xu hướng tự động hóa sản xuất, robot công nghiệp ngày càng đảm nhận nhiều nhiệm vụ phức tạp hơn, từ gắp linh kiện, phân loại sản phẩm đến xếp dỡ hàng hóa. Tuy nhiên, để thực hiện chính xác những thao tác này, một cánh tay robot không chỉ cần khả năng chuyển động linh hoạt mà còn phải có khả năng nhận biết môi trường xung quanh. Đây chính là lúc hệ thống thị giác máy tính (Computer Vision) phát huy vai trò.
Camera 2D truyền thống có thể nhận diện hình dạng, màu sắc và vị trí của vật thể trên mặt phẳng, nhưng thường gặp hạn chế khi cần xác định chiều sâu hoặc xử lý các vật thể xếp chồng lên nhau. Với những bài toán như Random Bin Picking, robot cần biết chính xác vật thể nằm ở đâu, có hình dạng và hướng đặt như thế nào trong không gian ba chiều.
Camera 3D cho robot, đặc biệt là các dòng camera chiều sâu của RealSense, mang đến khả năng thu thập dữ liệu không gian để giải quyết những yêu cầu này. Tuy nhiên, hiệu quả của hệ thống không chỉ phụ thuộc vào camera mà còn nằm ở kiến trúc phần cứng, năng lực xử lý và cách tích hợp với robot.
Bài viết sẽ phân tích kiến trúc hệ thống Camera 3D RealSense cho robot gắp, các ứng dụng thực tế và những lưu ý quan trọng khi triển khai.
Kiến trúc hệ thống Camera 3D RealSense cho robot gắp
Để camera 3D hoạt động hiệu quả trong một hệ thống robot picking, cần xem xét đồng thời ba thành phần: công nghệ cảm biến, kiến trúc phần cứng và nền tảng phần mềm xử lý dữ liệu.
Công nghệ cốt lõi của RealSense
Cameras 3D của RealSense là dòng sản phẩm camera tích hợp công nghệ cảm biến chiều sâu, cho phép thiết bị thu thập thông tin về khoảng cách giữa camera và các vật thể trong môi trường thực tế. Tùy từng model, RealSense sử dụng những công nghệ đo chiều sâu khác nhau, phổ biến là Stereo Depth và Active Stereo Depth.
Với Stereo Depth, camera sử dụng hai cảm biến hình ảnh đặt cách nhau một khoảng nhất định để ghi nhận cùng một vật thể từ hai góc nhìn. Hệ thống so sánh sự khác biệt về vị trí của các điểm ảnh giữa hai hình ảnh, từ đó tính toán khoảng cách đến vật thể. Đây là nguyên lý tương tự cách mắt người cảm nhận chiều sâu thông qua thị giác hai mắt.
Trong khi đó, Active Stereo Depth bổ sung bộ phát hồng ngoại (IR Projector) để chiếu một mẫu ánh sáng lên bề mặt vật thể. Mẫu chiếu này tạo thêm các đặc điểm hình ảnh, giúp camera xác định chiều sâu tốt hơn, đặc biệt với những bề mặt ít có chi tiết hoặc kết cấu.
Dữ liệu chiều sâu sau khi thu thập có thể được chuyển đổi thành Point Cloud (đám mây điểm). Mỗi điểm trong không gian được biểu diễn bằng tọa độ ba chiều X, Y và Z, giúp hệ thống tái tạo hình dạng, vị trí và khoảng cách tương đối của vật thể. Đây là dữ liệu đầu vào quan trọng để thuật toán nhận diện vật thể và xác định vị trí gắp cho robot.
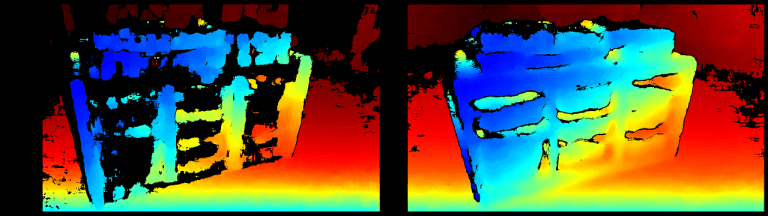
Ảnh 1: Công nghệ Stereo Depth của Realsense (Nguồn: Realsense)
Kiến trúc phần cứng: Lựa chọn vị trí camera và nền tảng xử lý
Trong hệ thống robot picking, vị trí lắp đặt camera ảnh hưởng trực tiếp đến phạm vi quan sát, độ chính xác nhận diện và khả năng phối hợp giữa camera với cánh tay robot. Hai cấu hình phổ biến là Eye-in-Hand và Eye-to-Hand.
Với cấu hình Eye-in-Hand, camera được gắn trực tiếp lên cánh tay robot hoặc gần đầu gắp (End Effector). Khi robot di chuyển, camera liên tục cập nhật góc nhìn và thu thập dữ liệu về vật thể ở những vị trí khác nhau. Cấu hình này phù hợp với các ứng dụng cần quan sát linh hoạt, tiếp cận vật thể ở nhiều góc độ hoặc làm việc trong không gian hạn chế. Tuy nhiên, hệ thống cần tính toán chính xác vị trí tương đối giữa camera và đầu gắp, đồng thời phải kiểm soát rung động khi robot tăng tốc hoặc thay đổi hướng chuyển động.
Ngược lại, Eye-to-Hand sử dụng camera được lắp cố định bên ngoài, thường đặt phía trên khu vực làm việc hoặc tại một vị trí có góc quan sát bao quát. Robot nhận dữ liệu về vị trí vật thể từ camera và tính toán quỹ đạo di chuyển tương ứng. Ưu điểm của cấu hình này là camera không chịu tác động trực tiếp từ chuyển động của cánh tay robot, thuận tiện cho việc giám sát toàn bộ khu vực gắp. Tuy nhiên, góc nhìn cố định có thể tạo ra vùng khuất khi nhiều vật thể che chắn lẫn nhau.
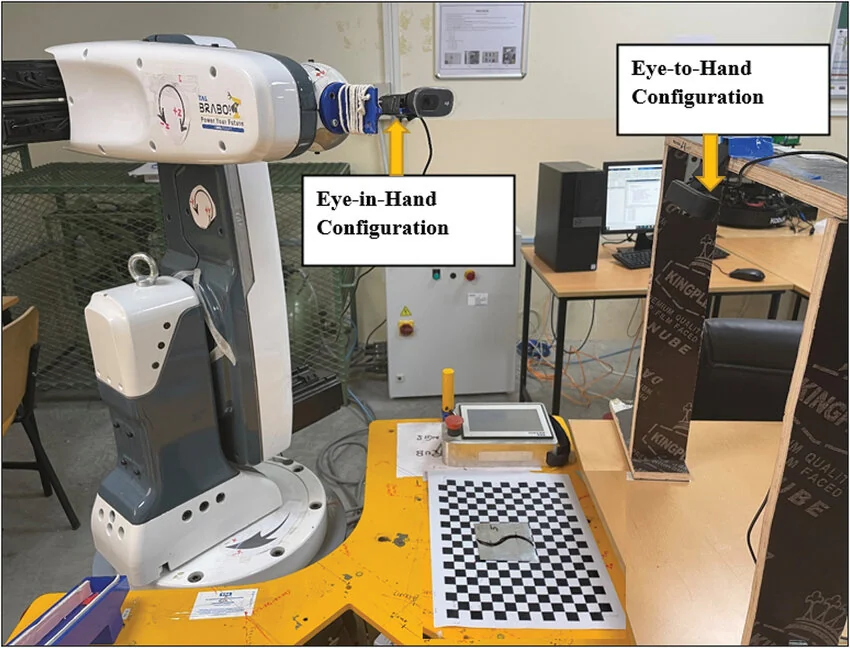
Ảnh 2: Cấu hình Eye-in-hand và Eye-to-hand (Nguồn: Cogent Enginnering)
Bên cạnh camera, máy tính xử lý là thành phần quan trọng trong kiến trúc phần cứng. Dữ liệu RGB, Depth và Point Cloud cần được tiếp nhận, đồng bộ và xử lý trước khi chuyển thành tọa độ điều khiển robot. Nếu năng lực tính toán không đáp ứng được yêu cầu, hệ thống có thể xuất hiện độ trễ, ảnh hưởng đến tốc độvà độ chính xác của thao tác gắp.
Đây là lý do các hệ thống robot picking thường cần một nền tảng máy tính công nghiệp (Industrial PC – IPC) có khả năng xử lý dữ liệu tại biên. Các dòng IPC từ BrandPC có thể được lựa chọn làm nền tảng xử lý cục bộ, tùy theo yêu cầu về CPU, GPU, bộ nhớ, giao tiếp USB và khả năng mở rộng I/O. Việc xử lý dữ liệu ngay tại nhà máy giúp giảm phụ thuộc vào kết nối Cloud, hạn chế độ trễ truyền tải và duy trì khả năng vận hành ngay cả khi kết nối Internet không ổn định.
Khi lựa chọn IPC, doanh nghiệp cần đánh giá cấu hình dựa trên độ phân giải camera, tốc độ khung hình, số lượng camera, thuật toán AI và số lượng tác vụ chạy đồng thời. Không nên chỉ dựa vào thông số CPU mà bỏ qua băng thông giao tiếp và khả năng tản nhiệt trong môi trường công nghiệp.
Kiến trúc phần mềm và luồng dữ liệu
Sau khi hoàn thiện phần cứng, bước tiếp theo là xây dựng kiến trúc phần mềm để camera, máy tính công nghiệp và robot có thể trao đổi dữ liệu chính xác.
Intel RealSense SDK 2.0 là bộ công cụ hỗ trợ lập trình và tích hợp các dòng camera RealSense. SDK cung cấp khả năng truy cập luồng hình ảnh màu, dữ liệu chiều sâu, thông tin hiệu chuẩn và chuyển đổi dữ liệu thành Point Cloud. Nền tảng này hỗ trợ nhiều hệ điều hành, ngôn ngữ lập trình và có khả năng tích hợp với ROS, ROS 2, Python và C++. Nhờ đó, nhà phát triển có thể kết nối camera với các framework robot hiện có mà không phải xây dựng toàn bộ hệ thống xử lý từ đầu.
Trong một hệ thống robot picking điển hình, dữ liệu sẽ trải qua nhiều bước xử lý. Đầu tiên, camera thu thập hình ảnh RGB và Depth của khu vực làm việc. Tiếp theo, dữ liệu được đồng bộ, lọc nhiễu và loại bỏ những điểm không cần thiết nhằm cải thiện chất lượng bản đồ chiều sâu. Các bộ lọc như Spatial Filter, Temporal Filter và Hole Filling Filter trong RealSense SDK có thể hỗ trợ quá trình này.
Sau đó, thuật toán Computer Vision hoặc AI tiến hành nhận diện vật thể, phân đoạn từng đối tượng và xác định vị trí của chúng trong không gian. Hệ thống chuyển kết quả sang hệ tọa độ của robot, từ đó bộ điều khiển tính toán quỹ đạo chuyển động và vị trí đầu gắp phù hợp. Đây là quy trình kết nối giữa thị giác máy tính và Motion Planning, giúp robot thực hiện thao tác gắp thay vì chỉ nhận diện hình ảnh.
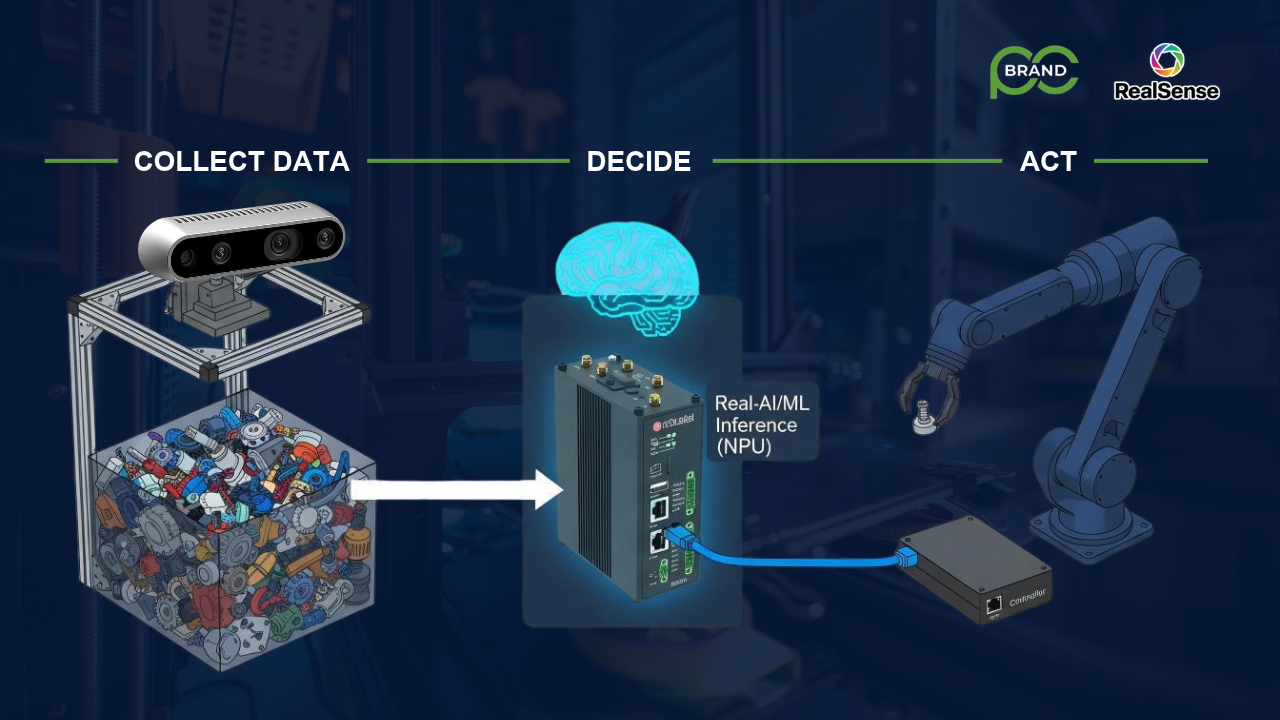
Ảnh 3: Cấu trúc hoạt động của Realsense 3D Camera và Robot Picking
Ứng dụng thực tế của Camera 3D RealSense trong Robot Picking
Gắp vật thể ngẫu nhiên
Random Bin Picking là một trong những bài toán phức tạp trong tự động hóa công nghiệp. Thay vì được sắp xếp theo một trật tự cố định, các chi tiết được đặt ngẫu nhiên trong thùng chứa, có thể chồng lên nhau hoặc che khuất một phần.
Với camera 2D, hệ thống khó xác định chính xác chiều sâu và hướng đặt của từng vật thể. Trong khi đó, camera 3D RealSense cung cấp dữ liệu không gian để thuật toán phân biệt các đối tượng, ước tính vị trí và xác định những điểm có thể tiếp cận bằng đầu gắp.
Ví dụ, trong dây chuyền sản xuất cơ khí, robot có thể cần gắp các chi tiết kim loại có hình dạng tương tự từ một thùng chứa. Dữ liệu Point Cloud giúp hệ thống nhận biết bề mặt và vị trí tương đối của từng chi tiết, từ đó lựa chọn phương án gắp phù hợp, hạn chế va chạm với các vật thể xung quanh.
Xếp và dỡ hàng tự động
Trong lĩnh vực logistics và sản xuất, robot palletizing được sử dụng để xếp hàng hóa lên pallet, trong khi depalletizing thực hiện quy trình ngược lại. Camera 3D hỗ trợ nhận diện vị trí, kích thước và hướng đặt của các thùng hàng, kể cả khi chúng không được sắp xếp hoàn toàn đồng đều.
Thông qua dữ liệu chiều sâu, hệ thống có thể xác định chiều cao của kiện hàng, khoảng cách giữa các thùng và vị trí tiếp cận phù hợp. Khi kết hợp với thuật toán lập kế hoạch chuyển động, robot có thể tối ưu thứ tự gắp, giảm va chạm và tận dụng tốt hơn không gian pallet.
Lắp ráp và phân loại
Trong dây chuyền điện tử và cơ khí, robot cần gắp các linh kiện có kích thước nhỏ, xác định đúng hướng và đặt chúng vào vị trí lắp ráp với độ chính xác cao. Camera 3D cung cấp thông tin về hình dạng và vị trí không gian của linh kiện, hỗ trợ robot định vị trước khi thực hiện thao tác.
Đối với hệ thống phân loại, camera có thể kết hợp dữ liệu RGB và Depth để phân biệt các đối tượng theo đặc điểm hình ảnh và vị trí. Tuy nhiên, việc kiểm tra các lỗi ngoại quan rất nhỏ hoặc khuyết tật bề mặt vẫn có thể cần camera 2D chuyên dụng và hệ thống chiếu sáng phù hợp. Vì vậy, lựa chọn cấu hình thị giác cần dựa trên yêu cầu thực tế của từng công đoạn thay vì mặc định camera 3D có thể thay thế mọi loại cảm biến.
Lưu ý triển khai Camera 3D RealSense để tối ưu hiệu suất
Việc tích hợp camera 3D vào robot picking không chỉ dừng lại ở kết nối thiết bị và cài đặt phần mềm. Trong môi trường sản xuất thực tế, ánh sáng, vật liệu, rung động và hiệu năng xử lý đều có thể ảnh hưởng đến chất lượng dữ liệu chiều sâu. Dưới đây là những yếu tố cần được đánh giá trong quá trình triển khai.
Kiểm soát điều kiện ánh sáng và bề mặt vật thể
Ánh sáng môi trường là một trong những yếu tố ảnh hưởng trực tiếp đến chất lượng dữ liệu Depth. Ánh sáng mặt trời chiếu trực tiếp có thể tạo ra nhiễu hồng ngoại, làm giảm khả năng thu nhận tín hiệu của một số cảm biến. Bên cạnh đó, các bề mặt phản quang như kim loại bóng, kính hoặc nilon có thể khiến tín hiệu ánh sáng phản xạ không theo hướng mong muốn, dẫn đến dữ liệu chiều sâu thiếu chính xác hoặc xuất hiện vùng không có dữ liệu.
Để hạn chế vấn đề này, doanh nghiệp nên kiểm tra camera trong chính điều kiện ánh sáng tại khu vực triển khai, thay vì chỉ đánh giá trong môi trường phòng thử nghiệm. Việc bố trí camera tránh nguồn sáng trực tiếp, điều chỉnh Exposure và Gain phù hợp, kết hợp kiểm soát ánh sáng trong khu vực làm việc sẽ giúp cải thiện tính ổn định.
Đối với các dòng camera sử dụng Active Stereo, bộ phát hồng ngoại có thể hỗ trợ tạo thêm kết cấu hình ảnh trên những bề mặt ít chi tiết. Tuy nhiên, không nên mặc định rằng IR Projector có thể giải quyết hoàn toàn vấn đề với vật thể phản quang. Trong những trường hợp đặc biệt, cần thử nghiệm thêm góc đặt camera, vật liệu bề mặt và giải pháp chiếu sáng bổ sung trước khi đưa vào vận hành.
Hiệu chuẩn camera và đồng bộ tọa độ với robot
Một trong những yêu cầu quan trọng nhất của robot picking là xác định chính xác vị trí vật thể trong hệ tọa độ của robot. Dù camera có thể tạo ra Point Cloud với thông tin ba chiều, dữ liệu này ban đầu vẫn được biểu diễn theo hệ tọa độ riêng của camera.
Đối với cấu hình Eye-in-Hand, hệ thống cần thực hiện Hand-Eye Calibration để xác định mối quan hệ giữa camera và đầu gắp robot. Trong khi đó, cấu hình Eye-to-Hand cần xác định chính xác vị trí camera so với hệ tọa độ gốc của robot hoặc khu vực làm việc.
Nếu quá trình hiệu chuẩn không chính xác, robot có thể nhận diện đúng vật thể nhưng vẫn gắp sai vị trí. Sai số nhỏ trong quá trình chuyển đổi tọa độ cũng có thể ảnh hưởng đáng kể đến những ứng dụng yêu cầu độ chính xác cao.
Do đó, doanh nghiệp nên xây dựng quy trình hiệu chuẩn định kỳ, đặc biệt sau khi camera bị dịch chuyển, thiết bị được tháo lắp hoặc cấu trúc cơ khí có thay đổi. Ngoài ra, có thể tích hợp các script giám sát để theo dõi sai lệch tọa độ và cảnh báo khi thông số vượt ngưỡng cho phép. Đây cũng là một hướng ứng dụng tư duy DevOps vào hệ thống tự động hóa, giúp phát hiện sớm bất thường thay vì chờ đến khi robot phát sinh lỗi trong quá trình sản xuất.
Tối ưu băng thông và hiệu năng xử lý dữ liệu
Camera 3D tạo ra nhiều luồng dữ liệu đồng thời, bao gồm hình ảnh màu, hình ảnh hồng ngoại và bản đồ chiều sâu. Khi chuyển đổi thành Point Cloud, khối lượng dữ liệu cần xử lý còn tăng lên đáng kể. Nếu máy tính hoặc giao tiếp kết nối không đáp ứng được yêu cầu, hệ thống có thể gặp tình trạng mất khung hình, tăng độ trễ hoặc không duy trì được tốc độ xử lý mong muốn.
Để hạn chế tình trạng này, cần lựa chọn cáp USB 3.x có chất lượng phù hợp, đáp ứng yêu cầu truyền dữ liệu của camera và được cố định chắc chắn trong môi trường robot chuyển động liên tục. Đồng thời, nên kiểm tra giới hạn băng thông của cổng kết nối và khả năng tương thích giữa camera với nền tảng máy tính.
Một yếu tố khác cần quan tâm là vị trí xử lý dữ liệu. Thay vì truyền toàn bộ hình ảnh lên Cloud, doanh nghiệp có thể sử dụng IPC để thực hiện các tác vụ lọc nhiễu, nhận diện và tính toán tọa độ ngay tại Edge. Cách tiếp cận này giúp giảm lượng dữ liệu cần truyền qua mạng, rút ngắn thời gian phản hồi và hạn chế sự phụ thuộc vào kết nối bên ngoài.
Các dòng máy tính công nghiệp BrandPC có thể được cấu hình theo yêu cầu của từng ứng dụng, từ xử lý hình ảnh cơ bản đến triển khai các thuật toán AI và Computer Vision có mức độ phức tạp cao. Việc lựa chọn cấu hình phù hợp cần dựa trên workload thực tế, khả năng mở rộng và yêu cầu vận hành của dây chuyền.
Kiểm soát rung động và nhiệt độ vận hành
Trong môi trường công nghiệp, camera thường xuyên chịu ảnh hưởng từ chuyển động của cánh tay robot, băng tải và các thiết bị cơ khí xung quanh. Đối với cấu hình Eye-in-Hand, rung động có thể làm thay đổi góc quan sát hoặc ảnh hưởng đến độ ổn định của dữ liệu thu thập.
Vì vậy, camera cần được cố định bằng giá đỡ chắc chắn, hạn chế rung lắc và tránh va chạm trong quá trình vận hành. Cáp kết nối cũng cần được bố trí hợp lý để không bị kéo căng hoặc xoắn khi robot di chuyển.
Bên cạnh đó, nhiệt độ môi trường và khả năng tản nhiệt của máy tính xử lý cần được tính toán ngay từ giai đoạn thiết kế. IPC phải đáp ứng được điều kiện nhiệt độ tại nhà máy, đặc biệt khi vận hành liên tục trong thời gian dài. Việc lựa chọn thiết bị có thiết kế phù hợp với môi trường công nghiệp, kết hợp giải pháp tản nhiệt và kiểm soát nhiệt độ, giúp giảm nguy cơ quá nhiệt và duy trì hiệu suất hệ thống.
Kết luận
Camera 3D RealSense mở rộng khả năng quan sát của robot công nghiệp, giúp hệ thống không chỉ nhận diện vật thể mà còn hiểu được vị trí và hình dạng của chúng trong không gian ba chiều. Đây là nền tảng quan trọng cho các ứng dụng như Random Bin Picking, Palletizing, Depalletizing và Assembly.
Tuy nhiên, hiệu quả của một hệ thống robot picking không chỉ đến từ việc lựa chọn camera phù hợp. Kiến trúc phần cứng, năng lực xử lý dữ liệu, hiệu chuẩn tọa độ, điều kiện môi trường và khả năng quản lý phần mềm đều cần được tính toán đồng bộ.
Với định hướng cung cấp các giải pháp phần cứng và công nghệ cho thị trường Việt Nam, BrandPC đồng hành cùng doanh nghiệp trong việc lựa chọn nền tảng máy tính công nghiệp phù hợp cho các ứng dụng thị giác máy tính và tự động hóa. Kết hợp cùng giải pháp camera RealSense và năng lực tư vấn, triển khai của BrandPC, doanh nghiệp có thể xây dựng hệ thống xử lý tại biên đáp ứng yêu cầu vận hành thực tế.
Liên hệ BrandPC để được tư vấn thêm về camera RealSense và bài toán Robot Picking của doanh nghiệp!
Hotline: 0888 627 888
Email: thanhlam@brandpc.vn